水社電動雙體船:2011 年設計重建與登船展示
在日月潭漫遊的「地點」選 電動船・登船展示,可由水社碼頭走過登船板,進入船尾、座艙與駕駛台前方,再原路下船。船固定繫泊,甲板與碰撞一起保持靜止。觀魚仍從岸上或水面上方進行。
這次替換四艘既有簡化遊艇中的一艘。其餘三艘仍是推估簡模;不表示現役船隊已完整重建,也不是航行模擬。
來源及可靠程度
船舶暨海洋產業研發中心(SOIC)的 Sun Moon Lake Electric Vessel 頁面提供 長 9.10 m、寬 3.85 m、2011 年交船及多角度資料。頁面網址的中文名稱與英文標題不同,因此本專案使用英文頁面標題與交船年份辨識,沒有沿用網址字串作船名。
| 項目 |
本版依據與限制 |
| 船長、船寬 |
依 SOIC 公布尺寸;實際交付 GLB 的船殼頂點另做尺寸檢查 |
| 外形與配置 |
SOIC 兩張實船照片、四張設計示意圖;照片與示意圖並不完全相同 |
| 船殼斷面、吃水、樓板及頂棚高度 |
依影像推估,沒有線型圖、掃描或現場量測 |
| 座艙 |
依設計示意圖的側向長椅、中央桌、前方駕駛區重建;座椅尺寸、配線、儀表細節為推估 |
| 座位 |
模型含兩張前座及十塊後座坐墊;不可當成實船核定乘客/船員席位配置 |
| 外觀塗裝 |
原創藍白波紋;沒有複製實船商標、船名或照片貼圖 |
| 水社泊位、繫纜與登船板 |
虛擬展示安排;不是當年或現在的確定靠泊位置,也未宣稱為實船既有設施 |
| 現況 |
2011 年歷史設計參考,不宣稱該船目前仍在營運 |
水社碼頭官方介紹用於碼頭類型與環境背景。影像來源與 SHA 見 vessel-references.json;下載的參考照片只留在研究快取,未放入公開資產或模型貼圖。
可編輯的實體細節
Blender 母檔含 78 組可編輯部件:連續雙船殼、船首隧道、連通甲板、曲面遮棚、帶真實開孔的側支架、擋風玻璃與膠條、雨刷、21 組太陽能板框、救生圈、繩網防舷材、繫船柱與纜繩、座墊及縫邊、長桌、舵輪、油門桿、儀表、艙燈與登船扶手。甲板和布面的細紋是自行製作的法線貼圖。
中央長桌已留出前後轉身空間。船尾中央通道約 1.16 m、右舷登船口及坡道約 0.95 m,這些為展示動線設計,非現場測量值。甲板表面與碰撞一致;防滑條和木板細縫不作為會抖動的碰撞凸起。
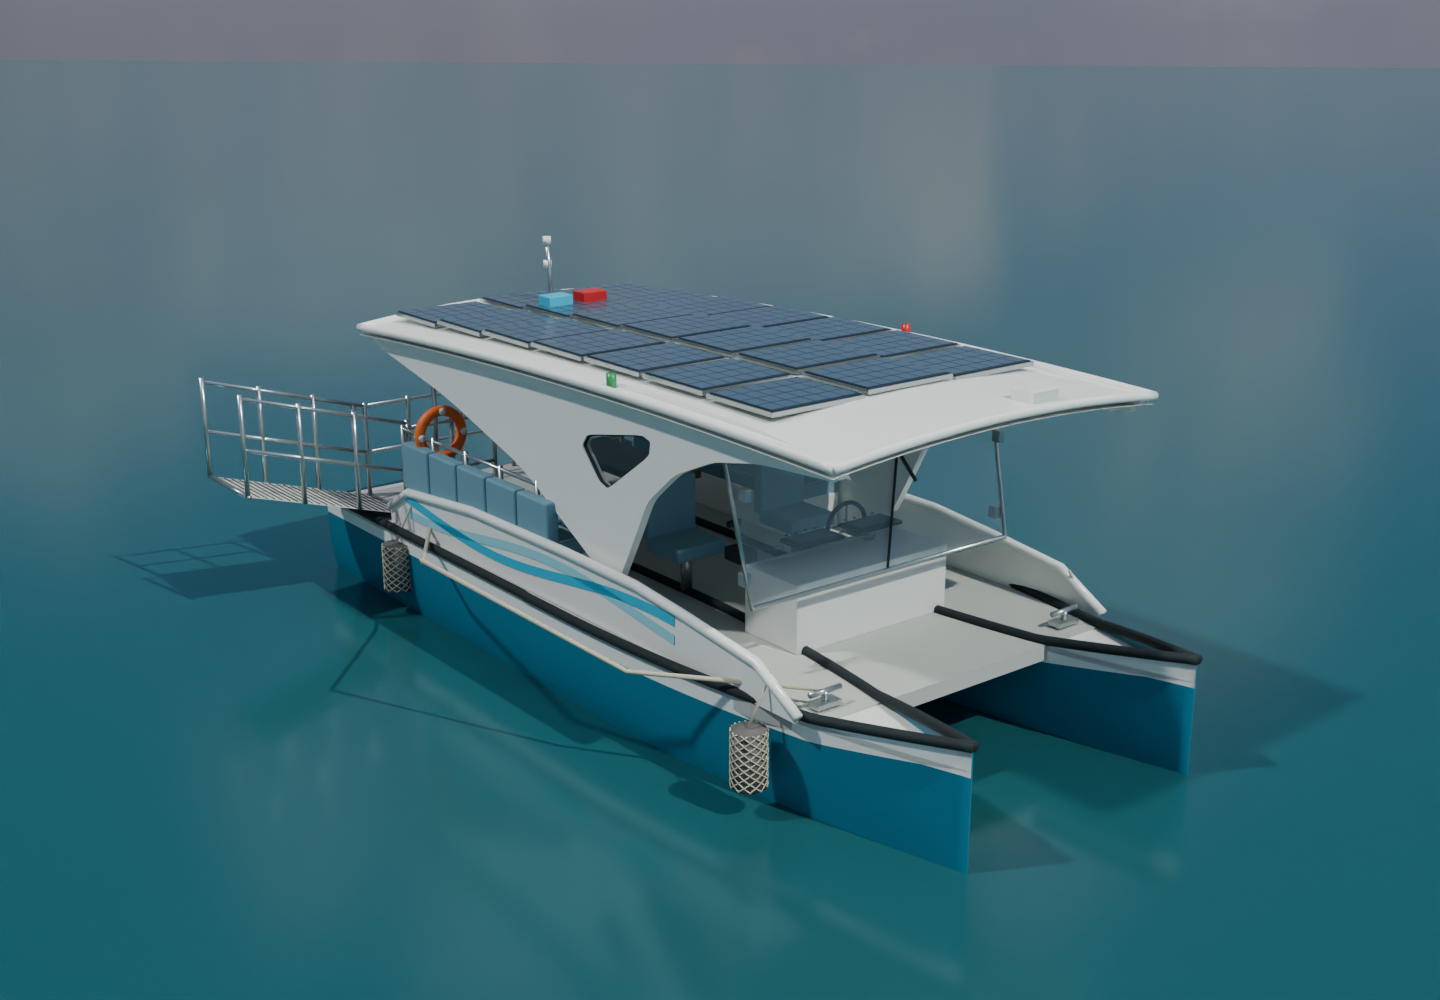
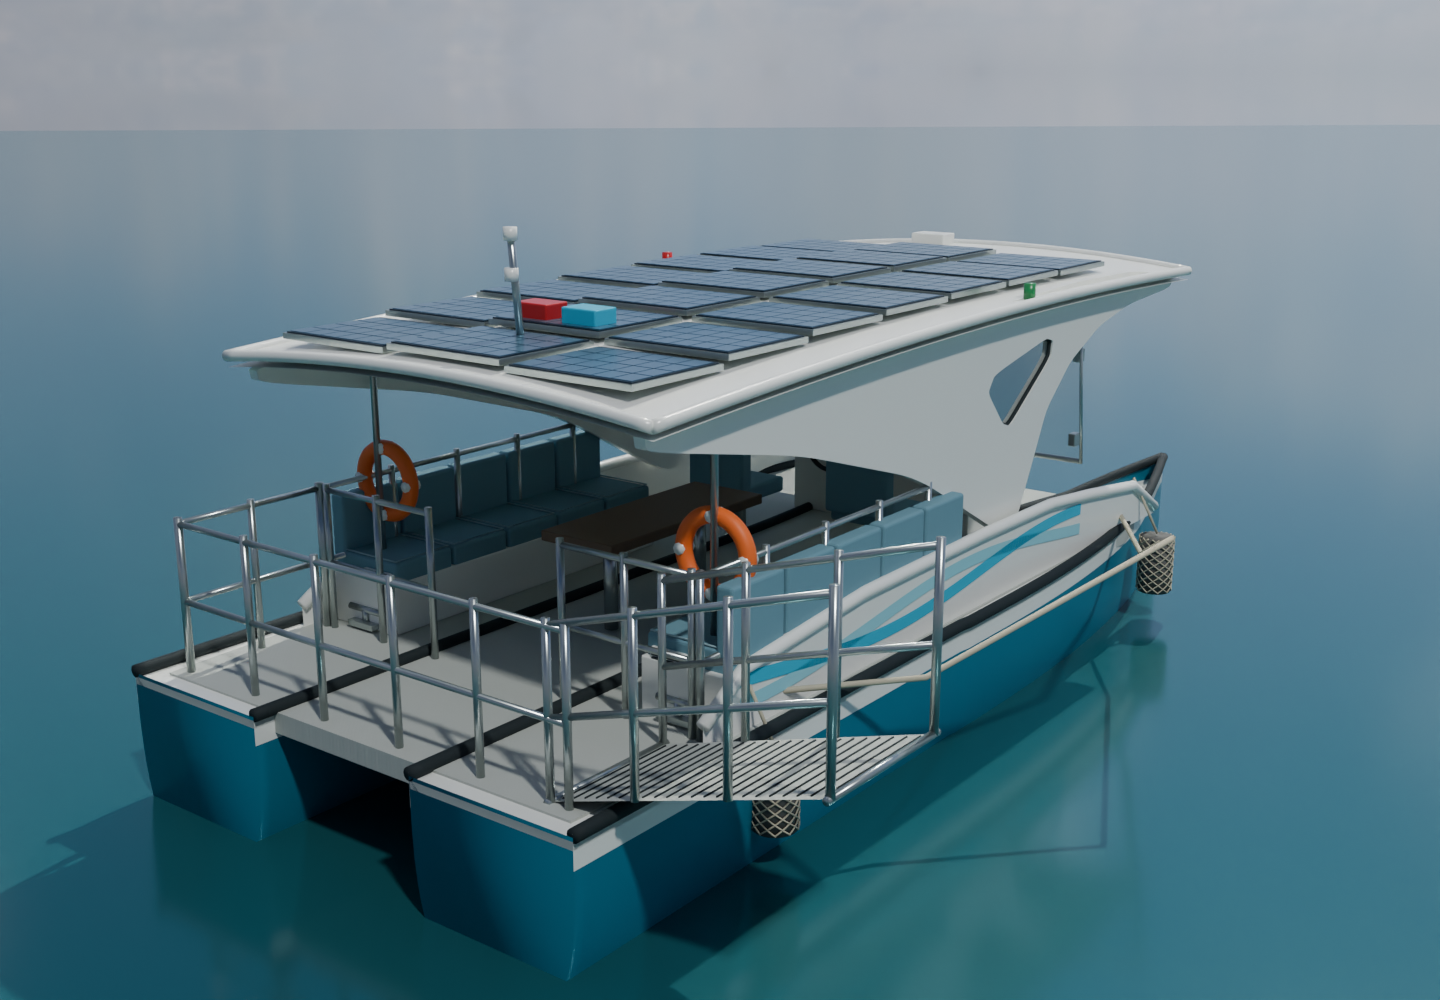
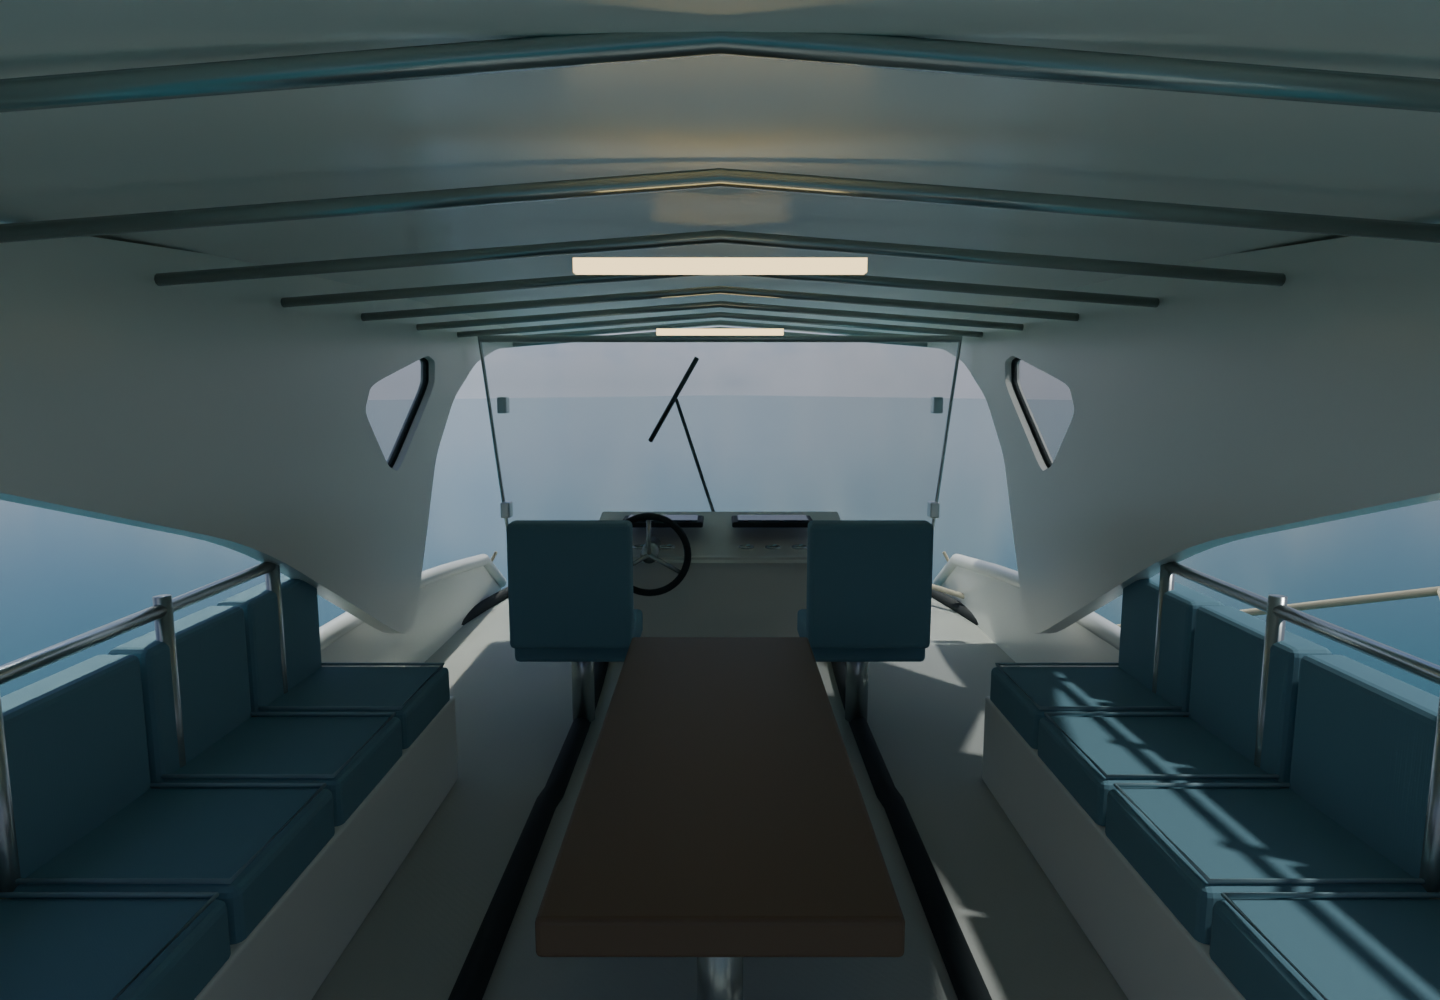
網頁與資源
- 近景 91,586 三角形、23 個材質網格,814,628 bytes;遠景 26,162 三角形、21 個材質網格,546,932 bytes。統計實際交付 GLB 索引數,未把匯出時去掉的退化三角形算進去。
- 遠景先載入;接近時才讀近景,失敗或尚未完成時保留可見船體。效能模式使用遠景,碰撞不隨畫質改變。
- 舊水社資產移除第一艘遊艇後重新壓縮,保留所有 13 段碼頭與另外三艘船;原始母檔和 GLB 保留。新檔 13,765,252 bytes。
- 船、涵碧樓、水社碼頭共用同一個 Draco 解碼器與兩個 worker。艙燈僅靠近座艙時開啟,效能模式最多一盞。
- 原八份碰撞檔 SHA 不變,新增獨立船體碰撞層。船不跟水面動畫搖晃,避免畫面與走路高度分離。
驗證及尚未驗證
本版 162 項 Node 回歸測試通過。線上模型發布有遠端 SHA 與 HTTPS 全內容比對紀錄,見 vessel-release.json。
已對正式九層碰撞與實際 Draco GLB 檢查:登船/船尾/駕駛區三條路線往返、連續按鍵、五個位置站立穩定、三組欄杆阻擋、船殼尺寸、甲板對位、13 段碼頭、原資產 SHA、遠近載入失敗與畫質切換。測試發現跨階時可穿過低欄杆,已補上腰部高度的接近檢查,同時保留碼頭低階差通行。
世界母檔 v23 重新開啟驗證,連結 16 份相對路徑資產;上一版 v21 及其 15 份來源的 SHA 未變。v22 是尚留舊船名牌的中間版本,未公開。原始船模 v01 是初稿,公開使用 v02。
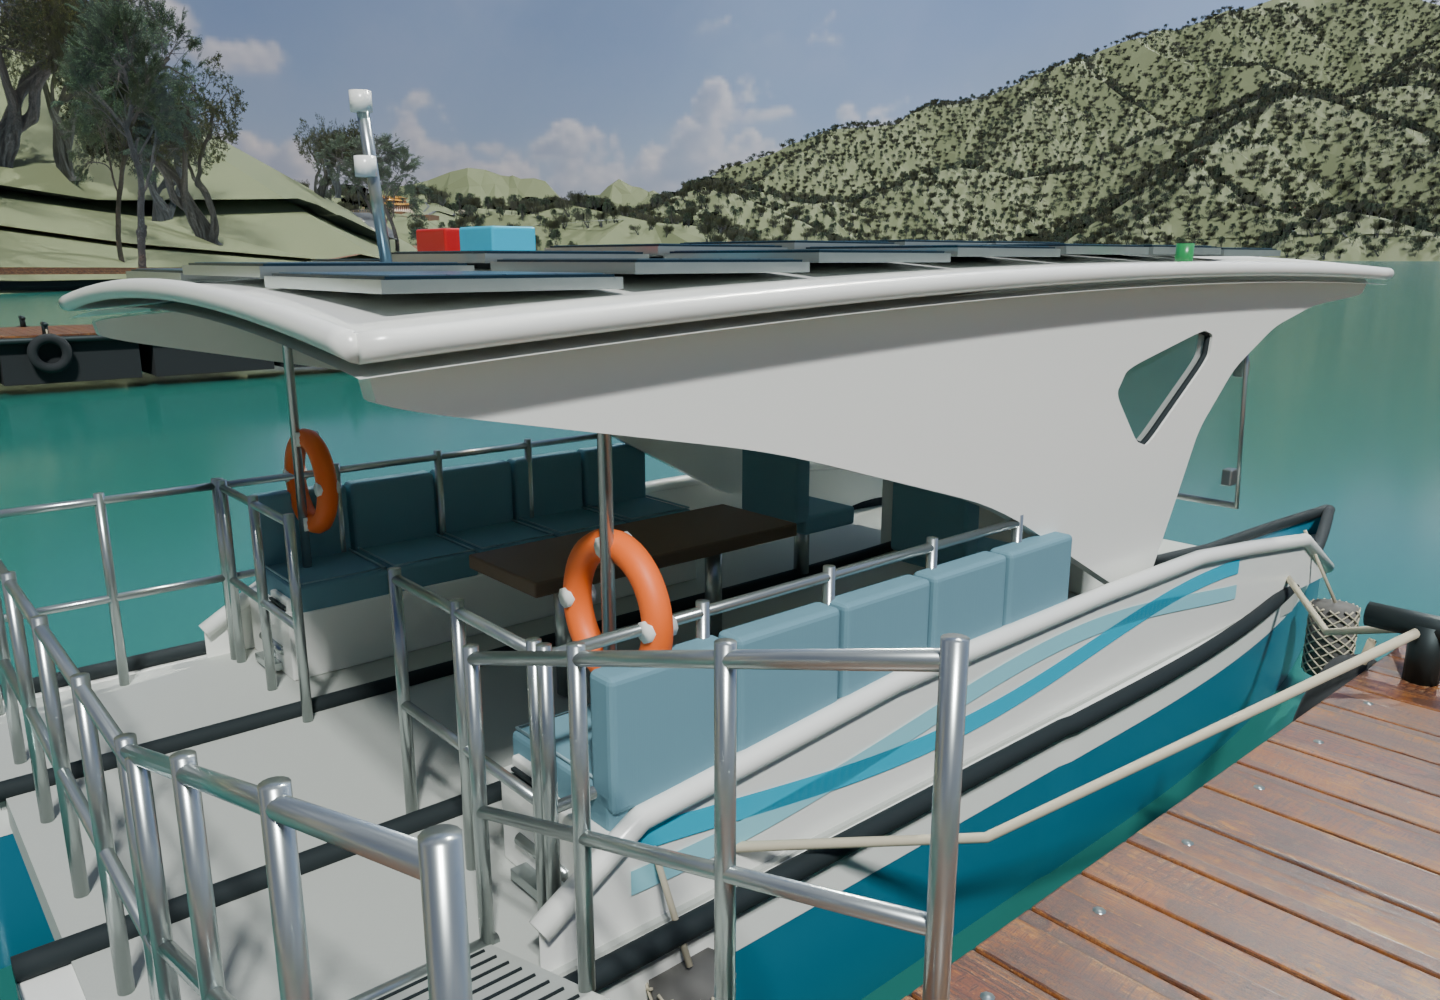
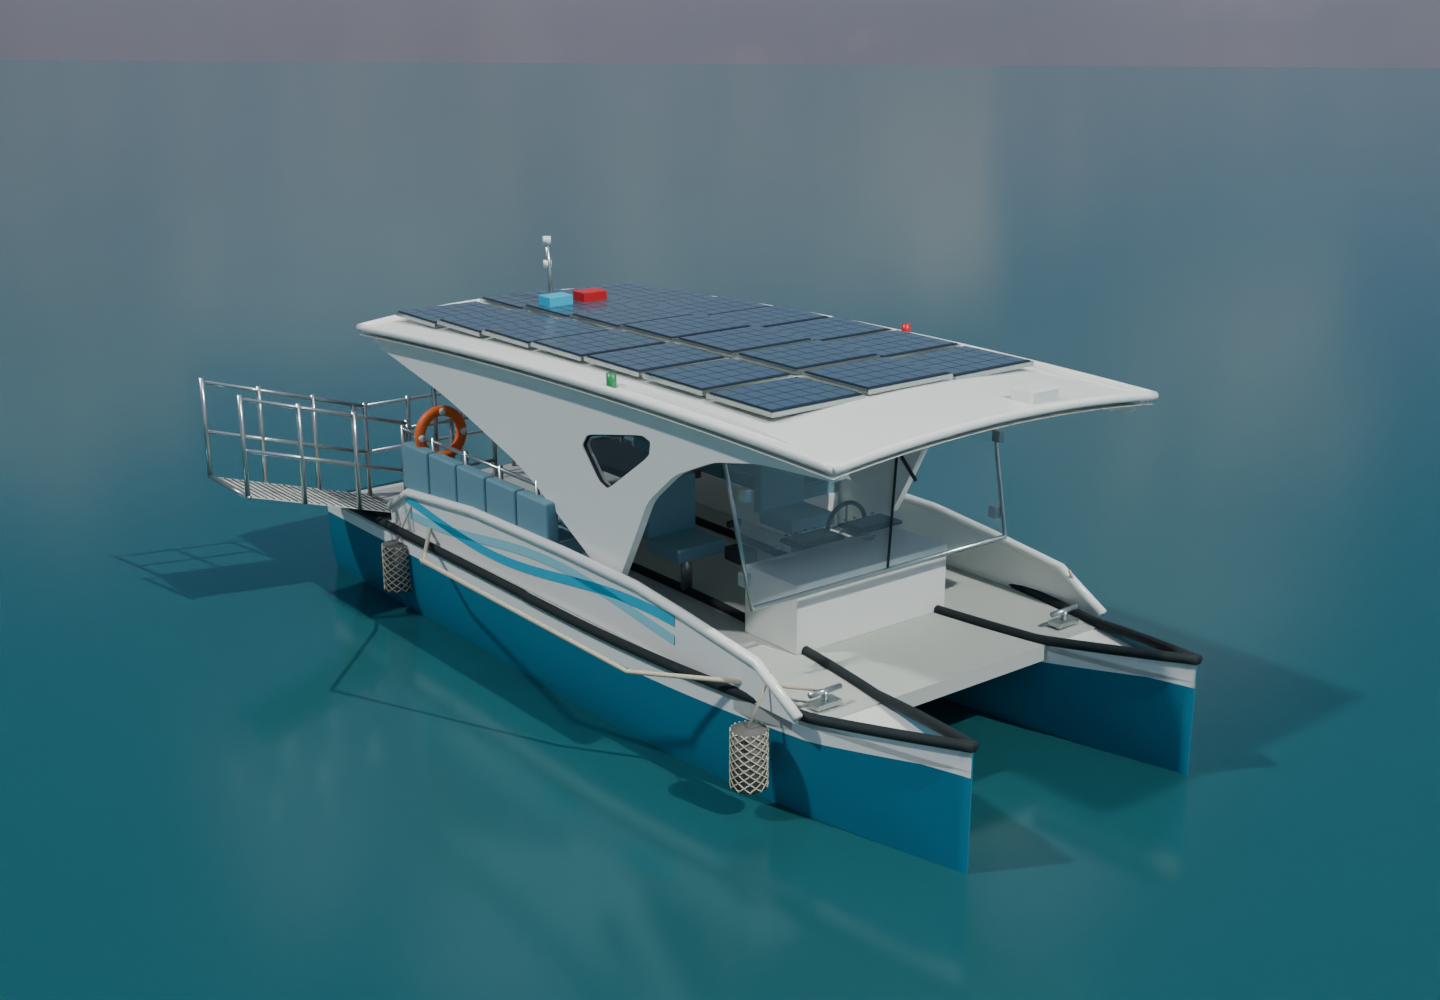
Cycles 圖、CPU 碰撞測試與 HTTP 傳輸檢查不能代替瀏覽器 WebGL、透明排序、觸控操作及手機 FPS;這些尚待可用的瀏覽器與真機驗收。現有資料也不足以宣稱整船、全碼頭或全日月潭 100% 1:1。
母檔與交接
重建順序:prepare_electric_vessel.py → build_electric_vessel.py → export_electric_vessel.py → export_shuishe_retained.py → assemble_electric_vessel.py → 重開執行 audit_electric_vessel.py。建立腳本會拒絕覆寫母檔;新幾何應升版。修改後執行 node --test walk/tests/electric-vessel.test.mjs 及完整步行回歸。